
Технологии 3D сканирования прочно и широко вошли в гражданскую геодезию, начиная с 2000-х годов. Более чем за 20 лет оборудование стало доступнее, программное обеспечение стало более универсальным и совместимым, расширился спектр задач и применения BIM-моделей в различных отраслях (BIM: building information model = цифровая модель здания).
Слабым и трудоёмким местом в процессе сканирования остаётся необходимость установки сканера с различных сторон измеряемых элементов и дополнительные геодезические измерения для локализации (определения координат) точек сканирования. Этот процесс называется – скантриангуляционные построения. Камеральные работы также осложнены необходимостью подсоединения смежных сканов друг к другу. Количество сопутствующих вычислений прямо пропорционально количеству отдельных сканов и точек сканирования/локализации.
Технология SLAM-сканирования (simultaneous localization and mapping) заключается в одновременной локализации и картографировании. Локализация (определение координат самого сканера и облаков сканируемых точек) проводится при помощи программных алгоритмов не только на основе координат опорных точек, как в классическом сканировании, но и при помощи инерциальных систем вкупе с машинным зрением.
Данный подход позволяет перемещать непрерывно работающий сканер без потери его ориентации в пространстве. Размер получаемых таким образом облаков точек в единой системе координат ограничен аппаратными возможностями для обработки множества гигабайтов данных и обычно составляет 20-30 минут реального времени. В конце каждого такого цикла необходимо возвращаться в точку начала сканирования (производить замыкание).
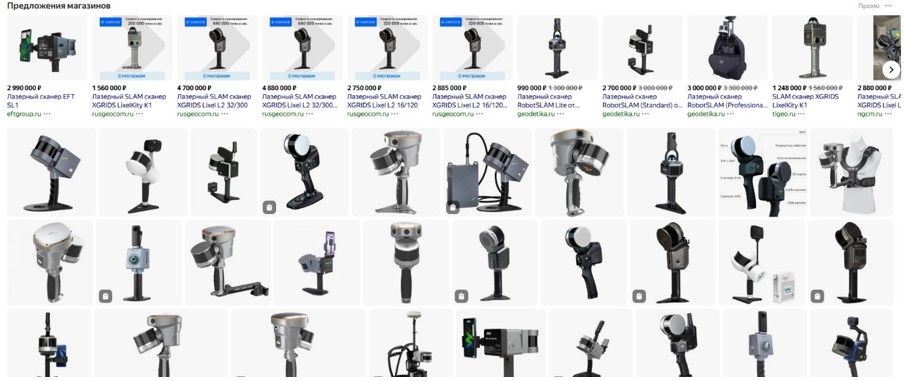
Принципы SLAM-сканирования: SLAM — технология сбора информации об окружающей среде с помощью камер, лазерного сканера, инерциальной системы и одновременное определение местоположения устройства в пространстве с последующим построением карты окружающего пространства.
Физической основой для SLAM-сканеров является «лидар»:
(LiDaR - Light Detection and Ranging). Лидар отправляет лазерные импульсы, которые отражаются от объектов и возвращаются обратно к детектору лазерного излучения. Измеряя время, которое требуется импульсу для возвращения, устройство вычисляет расстояние до объекта. При этом лидарный датчик постоянно вращается с высокой частотой вокруг оси вращения, в это время система определяет угол поворота при каждом импульсе, пересчитывая полярные координаты (угол поворота и расстояние до объекта) в прямоугольные. Современные лидары имеют не один детектор, а несколько, размещенных под углом друг к другу детекторов и излучателей, которые еще называют "каналами", благодаря чему лидарный блок за один оборот строит сразу несколько профилей.
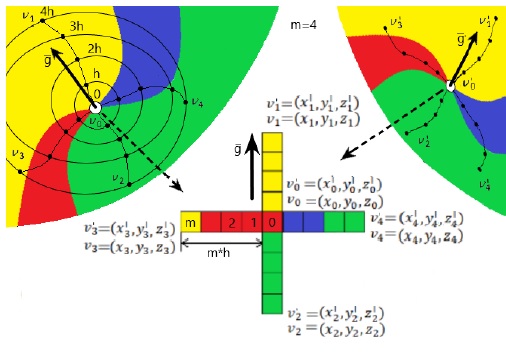
Математической основой SLAM-сканирования являются многочисленные методы локализации, изначально разрабатываемые для определения положений мобильных роботов (автономных управляемых систем). За десятилетия развития видеонавигации, алгоритмы решения SLAM-задач прошли путь от расширенных фильтров Калмана, метода Монте-Карло до наиболее точных видео-дальнометрических методов, основанных на использовании комплексированных дескрипторов, для описания которых используются яркостные и геометрические параметры.
Камеральная обработка данных SLAM-сканирования, как и в случае с традиционным сканированием, состоит из трёх основных этапов:
- объединение данных лазерного сканирования, создание единого массива точек, «сшивка» облаков точек с различными (условными) системами координат.
- сегментация данных на блоки для упрощения дальнейшей обработки.
- создание чертежей.
Возможное применение SLAM-технологий в рамках работ ГБУ «ЦЭИИС»:
Данное оборудование появилось в РФ в течение последних нескольких лет. Многие пытаются освоить и продвинуть его в качестве примера использования современных высоких технологий, однако единых решений и справочно-нормативной базы по данному виду работ ещё просто не существует. Направления и применения могут быть очень разнообразные, в основном, оборудование SLAM задействуется для создания и обновления геоинформационных систем, там, где необходимо охватить информацией обширные площади.
Глобальным обновлением топографической информации, наполнением геоинформационных систем в Москве занимаются специальные службы (в том числе Геотрест), SLAM-сканированием и его обработкой там занимается специализированный отдел.
У данного метода работ есть своя специфика и свои подводные камни, в частности, связанные с оценкой качества полевых данных. Чтобы не приходилось возвращаться и переснимать заново объекты и их элементы – необходимо обладать специальными навыками, проходить обучение.
Необходимость использования в проектировании и строительстве (особенно при реконструкции существующих объектов) лазерного сканирования объясняется рядом безусловных преимуществ, среди которых можно выделить: существенно более быстрые измерения, большую полноту данных и в целом более качественный результат. По сути, результатом сканирования является так называемый «электронный двойник» объекта. Неоспоримо, что в таком случае характерная при лазерном сканировании и зачастую ненужная избыточность данных, в случае реконструкции сложных объектов, подобных описанному в статье, становится уже необходимым условием качественных предпроектных данных. Это позволяет существенно повысить точность полученных трёхмерных данных и возможность обращения, в случае необходимости, к «электронному двойнику», лазерное сканирование становится единственно возможным средством в получении качественных предпроектных данных в условиях сложных проектов реконструкции.
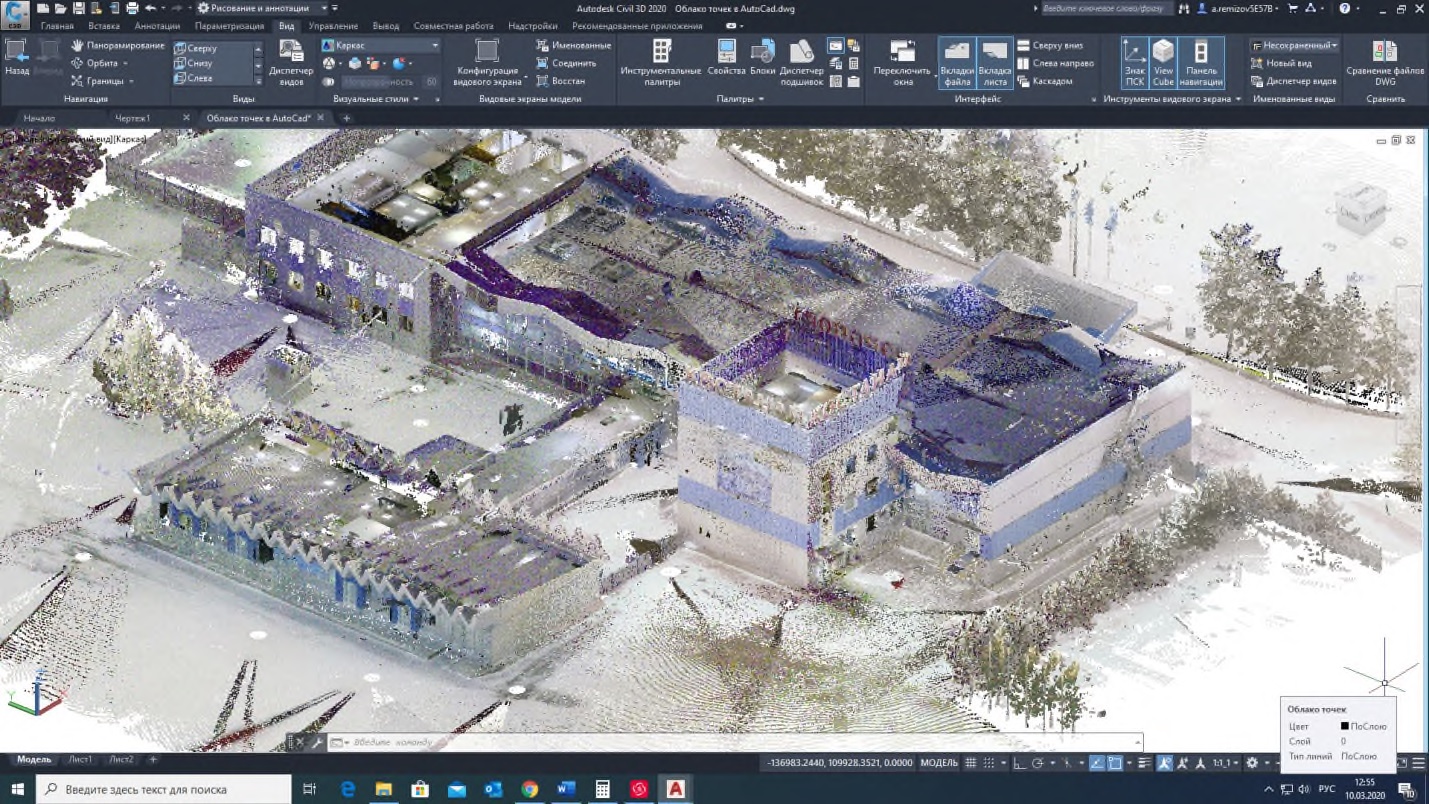
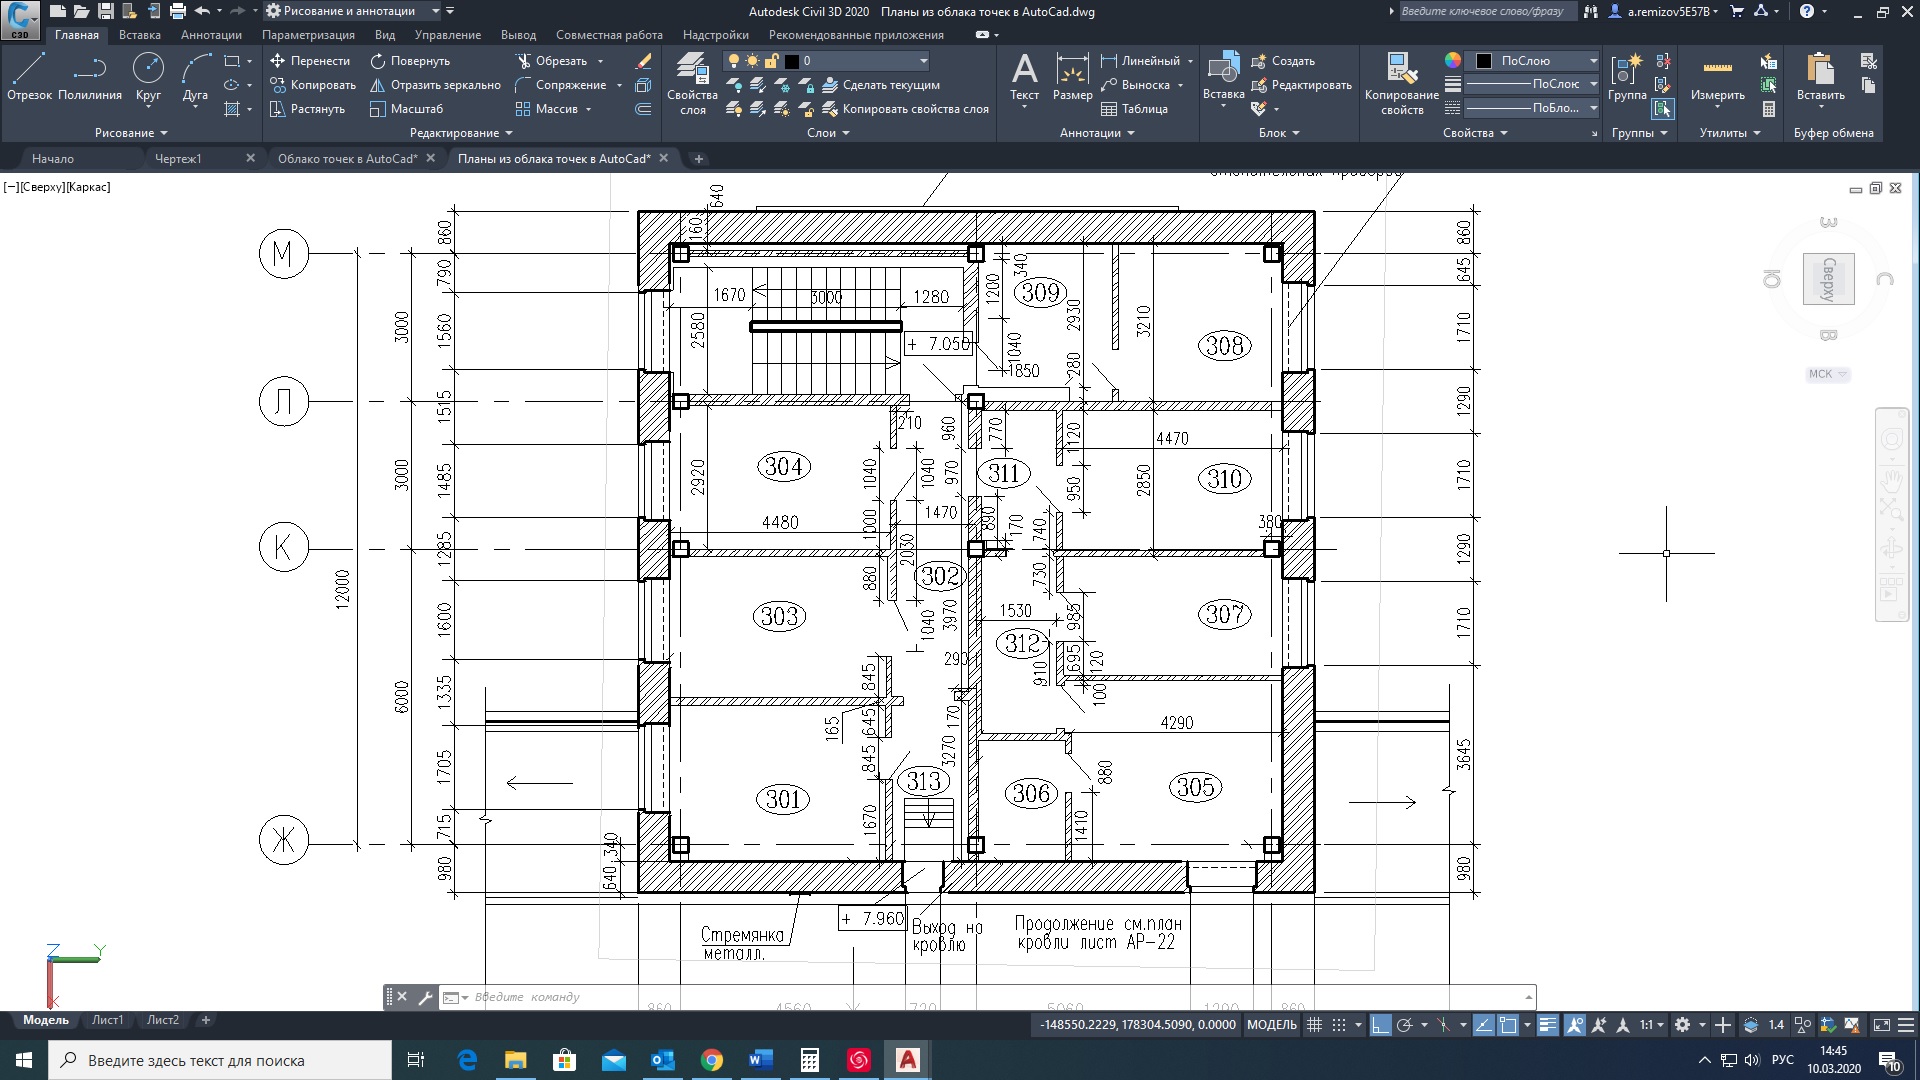
В рамках своей деятельности ГБУ «ЦЭИИС» не занимается непосредственно строительством и реконструкцией объектов. Из наиболее часто встречающихся заданий в нашей деятельности при помощи SLAM-сканирования возможно рассмотреть создание технических планов существующих зданий. Данная работа, в основном, проводится с целью проверки соответствия технико-экономических показателей объекта.
Плюсы и минусы применения SLAM-сканеров при создании технических планов
Плюсы: - ускорение производства полевых работ. Вместо целого дня на обмеры здания с сотней помещений на это можно затратить всего 1 час.
- наличие большого количество избыточных данных, мебель, конфигурация потолков, отделки, коммуникаций. Все это может помогать отвечать на дополнительные вопросы по объекту.
- контроль. Наличие всего этажа здания в облаке точек одной общей условной системы координат позволяет избежать грубых ошибок, когда из-за одного-двух неправильных размеров можно допустить неправильную интерпретацию данных.
- отсутствие необходимости наличия у оператора других специальных навыков, обязательных для производства других геодезических работ. Простота обучения и эксплуатации.
- современная визуализация и трехмерная интерпретация данных. Возможность применения отечественного ПО: Нанокад с модулем «облака точек», Кредо 3Д скан.
- возможность решения дополнительного спектра задач по другим областям: вычисление объемов выработок, насыпей; съёмка туннелей, шахт, карьеров; создание моделей с интерьером; решение различных задач по изысканиям (топография, подеревная съёмка, съёмка сложных ландшафтов, берегов и так далее).
- съёмка обьектов сложной геометрии (неправильных, шарообразных и пр.)
Минусы:
- Затруднения в оценке качества полевых измерений непосредственно в поле: из-за неправильной работы в облаках точек могут появиться «разрывы» и «повороты». В некоторых случаях могут понадобиться повторные выезды на объект.
- Необходимость обработки и хранения большого количества данных (сотни гигабайт), для каждой комнаты это облако из более чем 10 тыс точек. Из-за таких объемов SLAM-сканеры обычно «дробят» файлы измерений на отдельные облака точек, к примеру, по 20-30 минут сканирования. Сшивка и привязка этих облаков между собой требует дополнительного времени на обработку (увеличивает его в несколько раз).
- Наличие большого количество избыточных данных и помех. Чтобы выделить необходимую поверхность и высоту проведения объективных измерений необходимо «фильтровать» облака точек, что так же увеличивает время на обработку данных.
- Значительное время, затрачиваемое на «выгрузку» и форматирование данных внутри прибора. Для крупных объектов (зданий) только процесс выгрузки облаков точек может занимать несколько часов.
- Время, затраченное от момента выгрузки точек в Программное обеспечение и до окончания отрисовки технического плана не будет меньше, чем аналогичный процесс с использованием данных классических линейных измерений при помощи дальномера. (необходимо устранить лишние объекты, усреднить линии поверхностей, выбрать из них наиболее объективные, так как технический план в конечном виде должен представлять из себя схему, а не 3Д-модель. Проставить требуемые размеры, подписать площади помещений, дать текстовые пояснения и так далее.
- Стоимость SLAM сканеров (1-3 млн. руб.) и ПО (~100 тыс.руб.), их метрология, эксплуатация и так далее существенно повышает затраты на использование данного метода работ по сравнению с обычными промерами помещений.
- Отсутствие рабочей справочной службы поддержки и квалифицированных консультаций, так как у профильных организаций ещё мало опыта в этой сфере. А из-за специфики различных задач для одного и того же прибора вопросы тоже возникают специальные, на которые зачастую нет готовых решений.
Фактические временные затраты по созданию технического плана с применением технологии SLAM-сканирования
На объекте: Многоэтажный жилой дом, площадь 15000 м², количество квартир 130 шт, площадь квартир общая 10000 м². Этажность 10+1подземный+1цокольный+1технический. (+верхний этаж с двухэтажными квартирами).
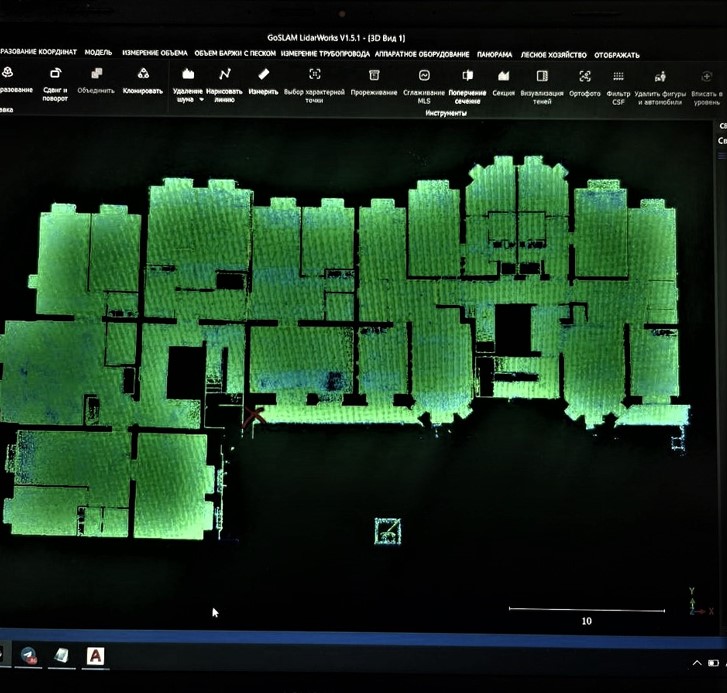
Работы по сканированию объекта с целью создания поэтажного плана проводились в период июль-август 2024 г. Для проведения комплекса работ использовалась технология сканирования SLAM. Марка применяемого оборудования – GoSLAM.
Фактически на здание 15 тыс кв.м. затраты составили: 1 специалист 3,5х8 = 28 часов полевых работ.
16 часов фактически ушло на обработку и выгрузку сырого файла из прибора в программное обеспечение.
1,5 месяца (30х8=240) заняла камеральная обработка одним специалистом с результатом оформления готовых технических планов.
Итого временные затраты на многоэтажный жилой дом при использовании SLAM-сканирования и при отсутствии опыта составили 284 ч/часа.
Выводы
Дана краткая справка по технологии SLAM-сканирования в области геодезических работ. Рассмотрены основные плюсы и минусы по применению данных методов в области прикладных задач строительного контроля. Приведены данные по трудозатратам с реального объекта жилого дома на 15 тыс. кв. м.
Список литературы
1. Комиссаров А.В., Ремизов А.В. Методика использования BIM-технологий и лазерного сканирования для реконструкции и модернизации объектов. // 2022 / Вестник СГУГиТ (Сибирского государственного университета геосистем и технологий) 115-124.
2. Суранов Н.А., Романчиков А.Ю., Вальков В.А. Исследование применения лидаров в смартфоне iPhone 12 Pro при выполнении обмеров помещений для целей государственного кадастрового учета. // 2023 / Вестник СГУГиТ (Сибирского государственного университета геосистем и технологий), 33-44.
3. Евстигнеев М. И., Литвинов Ю. В., Мазулина В. В. Локализация мобильного робота с фильтром частиц при обнаружении и сегментацией объектов // 2019 том 19, №4/ Научно-технический вестник информационных технологий, механики и оптики, 622-629.
4. Сильные и слабые стороны SLAM-сканирования // Навгеоком URL:
Сильные и слабые стороны SLAM-сканирования;
5. Технология сканирования Slam в геодезии // Аверус URL:
Технология сканирования Slam в геодезии - Блог компании Аверус
6. Besl P.J., McKay Neil D. A Method for Registration of 3-D Shapes // IEEE Transactions on pattern analysis and machine intelligence. – 1992. – Vol. 14, No. 2. – P. 239-256.
7. Носков В.П., Рубцов И.В., Романов А.Ю. Формирование объединенной модели внешней среды на основе информации видеокамеры и дальномера // Мехатроника, автоматизация, управление. – 2007. – № 8. – С. 2-5.
8. Nüchter A., Lingemann K., Hertzberg J., Surmann H. 6D SLAM - 3D Mapping Outdoor Environments // Journal of Field Robotics. – September 2007. – Vol. 24, No. 8-9. – P. 699-722.
9. Davison A.J. Real(time simultaneous localisation and mapping with a single camera. In: International Conference on Computer Vision. (2003).
10. Schadler M., Stuckler J., Behnke S. Rough terrain 3D mapping and navigation using a continuously rotating 2D laser scanner // German Journal on Artificial Intelligence. – 2014. – No. 28(2). – P. 93-99.
11. Казьмин В.Н. Вероятностный подход к решению задачи SLAM в трёхмерном пространстве // 2017 Известия ЮФУ. Технические науки с 172-182.
Статью подготовил:
Ведущий инженер Отдела геодезического контроля
ГБУ "ЦЭИИС" В.Н. Назаров